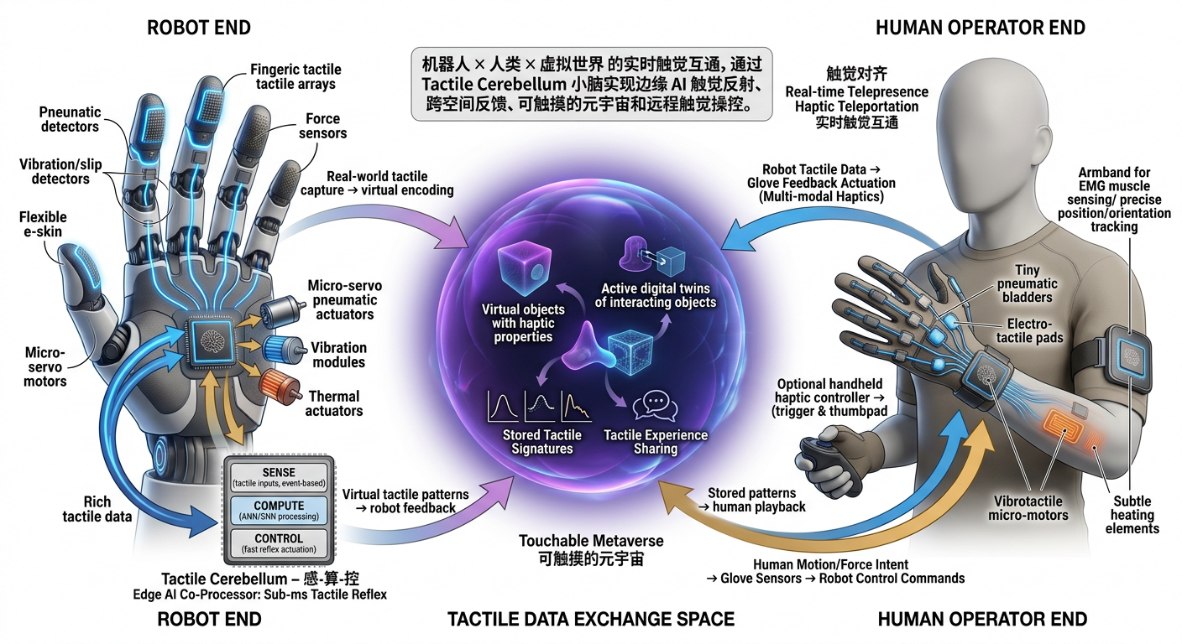
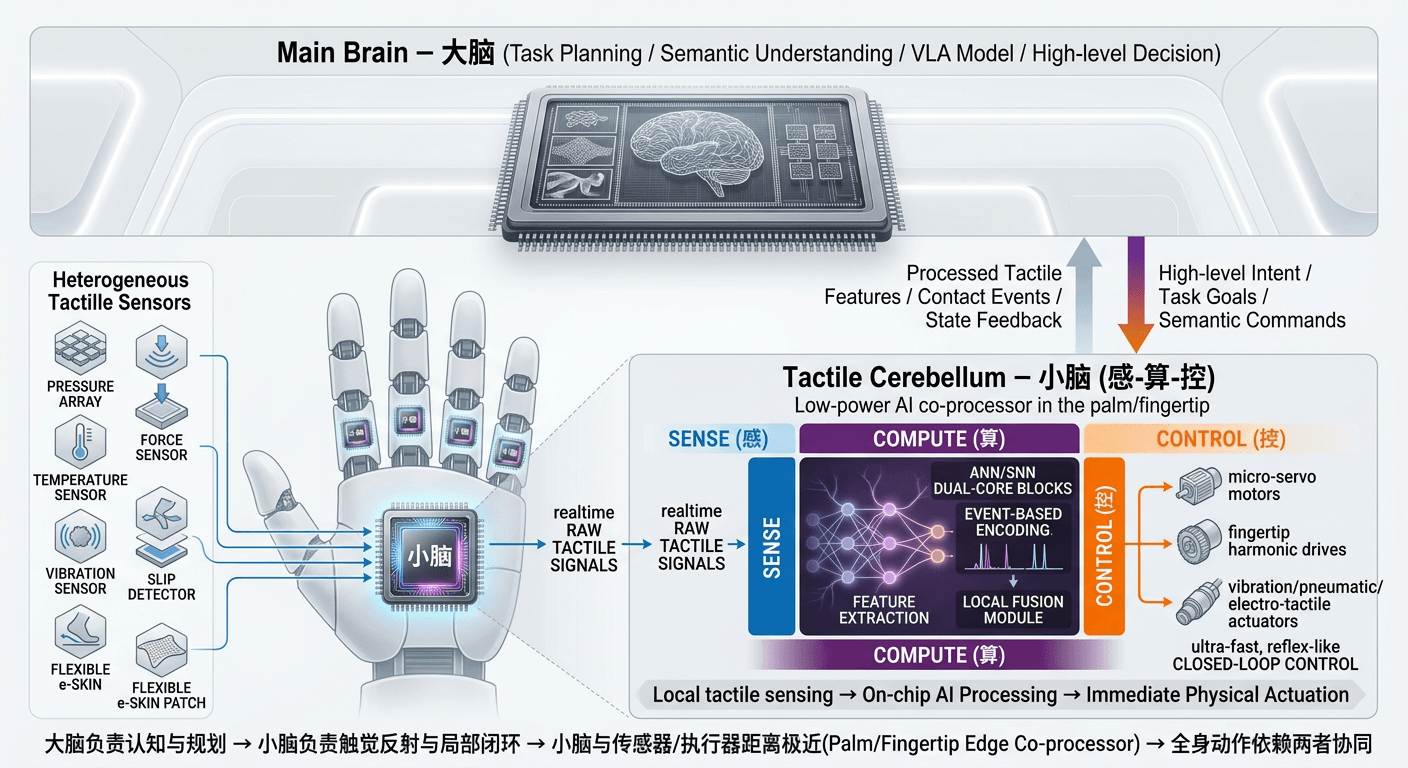
采集压力、力、温度、振动、滑移及柔性电子皮肤等异构触感信号,为机器人提供可靠的接触感知输入。
「感-算-控」三合一触觉专用协处理架构,将感知融合、物理认知计算与末端反馈控制集成于单颗端侧芯片。
电荷域存内计算(CIM)与脉冲神经网络(SNN)融合架构,从底层电路解决端侧触觉处理的高功耗、高延迟问题。
支持 TFLite / ONNX 自动部署的软件工具链,配套自研数据采集体系与多模态触觉数据体系。
面向具身触觉任务的评测基准,让不同触觉方案的效果可以被公平、可复现地比较。
面向灵巧手与人形机器人、协作机器人与智能制造、医疗可穿戴、XR 触觉交互等场景提供方案与工程支持。
触觉信号具有高频、强时序、含接触过程等特性,直接叠加至视觉模型反而会降低系统性能。感触科技为触觉建立独立的高频专用处理通路,这也是区别于同类触觉传感器方案的关键。
通过真实机器人任务不断改进产品,使其适应精细抓取、工业操作和安全人机交互等不同应用需求。
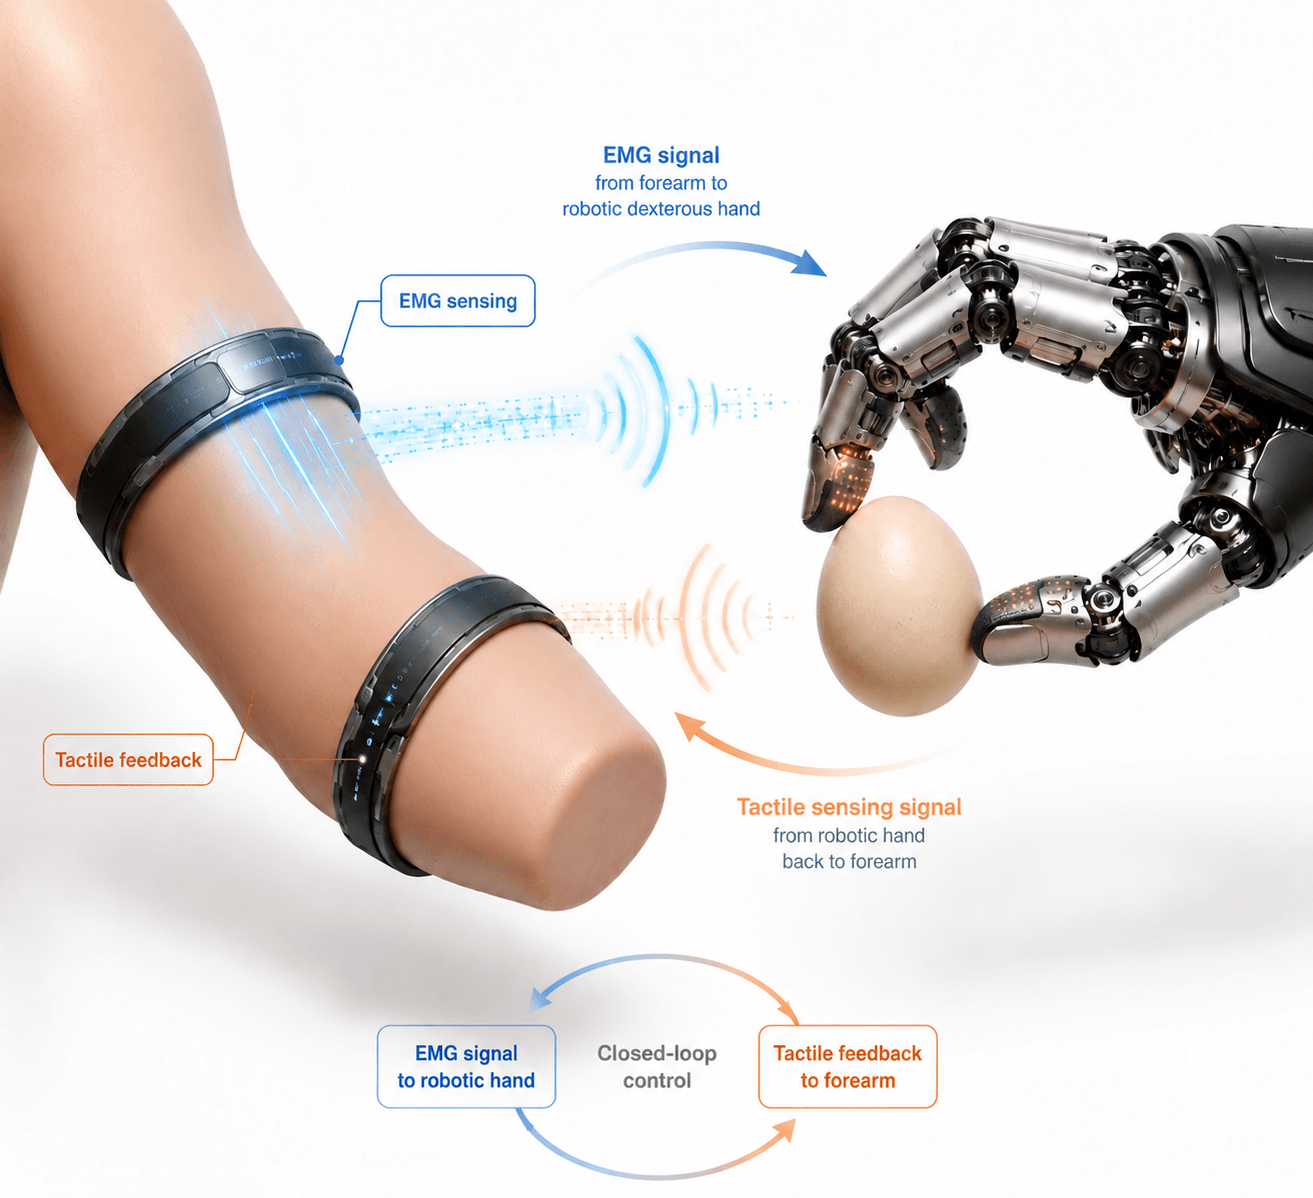
判断「是否抓住」「力度是否合适」「物体是否正在滑落」,为灵巧手与机械臂提供接触反馈。
面向协作机器人与工业检测环节,提供稳定、可复现的接触与受力判断能力。
在机器人与人共处的场景中,及时感知碰撞与接触,为安全策略提供依据。
如果你想了解方案适配、集成方式或合作流程,可以先看这里的说明。更具体的问题欢迎直接联系我们的团队。
指把触觉感知融合(SENSE)、物理认知计算(COMPUTE)与末端反馈控制(CONTROL)集成于单颗端侧协处理芯片。相较业界普遍采用的「通用算力芯片+触觉传感器外挂」方案,该架构在集成度、延迟与成本上具有优势。
可处理压力、力、温度、振动、滑移及柔性电子皮肤等异构触感信号。由于当前机器人使用的触觉传感器种类较多、接口与数据形式各不相同,感触科技通过较为通用的软硬件平台连接不同触觉设备,具体适配情况需结合型号评估。
触觉信号具有高频、强时序、含接触过程等特性,直接叠加至视觉模型反而会降低系统性能。为触觉建立独立的高频处理通路(ANN / SNN 双核)是该方案区别于同类触觉传感器方案的关键。相关量化效果属待确认内容,详见首页「核心技术指标」区块说明。
【待填写:产品进展与开放范围】——请补充芯片流片状态、SDK 是否可申请试用、是否接受打样与评估,以及对应的申请方式。此项目前尚未确认,暂不对外承诺。
通过「合作联系」页提交合作意向或直接发送邮件至 info@hapticsys.com,我们会安排对应同事对接,先做需求与适配评估,再确定合作方式与周期。